德蒙福特大学工程师梅萨姆·阿卜迪获得了一项研究奖学金,用于开发 3D 打印的人工肌肉,这种肌肉可以让软体机器人移动、感知和收集能量。
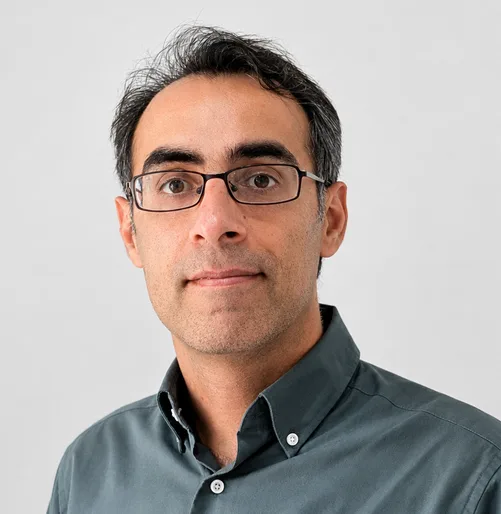
德蒙福特大学的梅萨姆·阿卜迪博士。(图片:德蒙福特大学/DMU)
阿卜迪是莱斯特大学增材制造设计高级讲师,他是全英国仅有的八位获得2026/27年度英国皇家工程院/利弗休姆信托研究奖学金的工程师之一。该奖项资助一位替代学者接替他的教学和行政工作,使他能够全身心投入长达一年的研究,开展名为“用于可持续软体机器人的增材制造压电超材料肌肉”的项目。该项目建立在他关于拓扑优化和打印晶格结构的研究之上。在加入德蒙福特学院之前,他曾在诺丁汉大学增材制造中心担任博士后研究员。
其背后的驱动力在于机器人的发展方向。大多数机器人仍然依赖于刚性机械部件,但人们越来越期望它们能在医院、护理机构、家庭和工作场所与人密切合作,因此研究人员希望它们更柔软、更安全、更灵活。
阿卜迪说:“如果我们希望人们在医院等场所安全地与机器人互动,我们需要摆脱完全僵化的结构,思考如何赋予机器人一些我们在生命系统中看到的属性。”
他从人体肌肉的运作方式中汲取灵感,但并非试图复制其解剖结构。相反,他将设计具有特定几何形状的结构,使其具备特定的性能。他将利用计算机辅助工程技术对压电材料、导电材料和结构材料的组合及结构进行建模,然后在实验室中打印并测试,以观察它们对电刺激的反应。
压电材料能够将机械形变转化为电能,并且在施加电场时也会发生形变,这使得它们非常适合用于制造既能运动又能感知的肌肉。问题在于,现有的高性能压电材料通常比较硬且脆,一些最常用的材料还含有铅,这不利于实现柔软、灵活且更可持续的设计。Abdi计划通过将材料成分与特殊设计的印刷蜂窝结构相结合来解决这个问题,从而使最终的肌肉在保持柔软和灵活的同时,也能达到所需的性能。
长远目标是研制出能够产生运动、感知环境并从机械运动或振动中获取少量电能的人工肌肉。尽管软体机器人领域已开展了大量研究,但同时复制活体肌肉的多种功能仍然是该领域的一大挑战。
他说:“我希望在研究期间开发出一个原型,展示哪些是可能的,并为进一步的研究奠定基础。”
资料来源:德蒙福特大学
相关文章